

Robot Humanoid China Tampil Cepat, Namun Kesulitan Saat Mengisi Daya
Perkembangan robot humanoid di China kembali menarik perhatian setelah sebuah mesin berkaki dua memperlihatkan kemampuan berlari dengan kecepatan tinggi. Demonstrasi tersebut menggambarkan lompatan be...
 writer4·
·
0 0
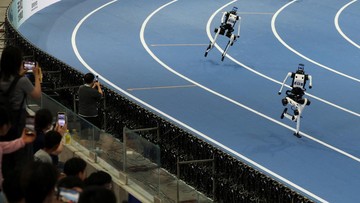
Perkembangan robot humanoid di China kembali menarik perhatian setelah sebuah mesin berkaki dua memperlihatkan kemampuan berlari dengan kecepatan tinggi. Demonstrasi tersebut menggambarkan lompatan besar dalam teknologi robotika, terutama pada aspek keseimbangan, koordinasi gerak, dan kendali tubuh. Namun, di balik aksi yang terlihat mengesankan, robot itu masih menghadapi persoalan sederhana yang justru penting dalam penggunaan sehari-hari: menghubungkan kabel pengisi daya.
Dalam sesi uji kemampuan fisik, robot humanoid tersebut menunjukkan gerakan yang semakin menyerupai manusia. Langkahnya tampak stabil, tubuh dapat mempertahankan posisi ketika bergerak cepat, dan sistem kendali mampu mengatur ayunan kaki serta tangan secara bersamaan. Kemampuan seperti ini tidak mudah dicapai karena robot harus memproses banyak informasi dalam waktu singkat, mulai dari kondisi permukaan hingga perubahan pusat gravitasi.
Kecepatan menjadi salah satu indikator utama kemajuan robot humanoid. Mesin yang mampu berlari kencang harus memiliki aktuator bertenaga, rangka yang cukup ringan, serta perangkat lunak yang dapat mengambil keputusan secara cepat. Setiap pijakan harus diperhitungkan agar robot tidak kehilangan keseimbangan. Kesalahan kecil dalam pengaturan langkah dapat membuat robot terjatuh, terlebih ketika bergerak di luar ruangan dengan permukaan yang tidak sepenuhnya rata.
Performa tersebut bahkan memunculkan perbandingan dengan atlet lari manusia tercepat di dunia. Meski perbandingan itu lebih bersifat simbolis daripada pertandingan resmi, kemampuan robot untuk mencapai kecepatan tinggi memperlihatkan bahwa pengembang telah berhasil memecahkan sebagian tantangan mekanis yang selama ini menghambat robot berkaki dua.
Akan tetapi, kemampuan berlari belum otomatis menunjukkan bahwa sebuah robot siap menjalankan tugas rumah tangga atau bekerja di lingkungan manusia. Dalam demonstrasi lain, robot justru terlihat kesulitan menemukan dan mencolokkan kabel ke port pengisian daya. Tugas tersebut tampak mudah bagi manusia, tetapi sangat rumit bagi mesin yang hanya mengandalkan kamera, sensor, dan algoritma pengenalan objek.
Untuk memasukkan konektor ke lubang pengisian, robot harus lebih dulu mengenali posisi kabel, menentukan ujung konektor, memperkirakan orientasi port, lalu mengarahkan tangan dengan tingkat ketelitian tinggi. Tantangan bertambah ketika kabel tertekuk, pencahayaan berubah, atau posisi robot tidak sepenuhnya sejajar dengan perangkat yang hendak diisi. Gerakan tangan yang terlalu kuat dapat merusak port, sedangkan gerakan yang terlalu pelan membuat proses menjadi tidak efisien.
Perbedaan antara berlari dan mencolokkan kabel menunjukkan persoalan mendasar dalam pengembangan kecerdasan fisik. Berlari dapat dirancang melalui pola gerakan yang relatif terstruktur. Sebaliknya, pekerjaan sederhana di dunia nyata sering membutuhkan penyesuaian berulang berdasarkan keadaan yang tidak dapat diprediksi. Manusia dapat mengandalkan penglihatan, sentuhan, pengalaman, dan intuisi secara bersamaan. Robot masih harus menerjemahkan semua informasi tersebut ke dalam perintah digital.
Tantangan terbesar ada pada tugas sehari-hari
Para pengembang robot humanoid kini tidak hanya mengejar rekor kecepatan atau kemampuan melakukan gerakan akrobatik. Fokus lain yang tidak kalah penting adalah membuat robot mampu berinteraksi dengan berbagai benda secara aman dan presisi. Kemampuan membuka pintu, mengambil barang rapuh, merapikan ruangan, serta mengoperasikan peralatan rumah tangga menjadi tolok ukur yang lebih relevan untuk penggunaan komersial.
Robot yang dapat berlari cepat memang berpotensi digunakan dalam bidang tertentu, seperti inspeksi kawasan, penyelamatan, logistik, dan keamanan. Namun, sebagian besar pasar robot humanoid diperkirakan membutuhkan mesin yang bisa bekerja secara konsisten dalam lingkungan yang penuh variasi. Robot harus mampu menghadapi kabel kusut, benda yang berpindah tempat, permukaan licin, serta instruksi manusia yang tidak selalu disampaikan dengan cara yang sama.
Masalah pengisian daya juga berkaitan dengan kemandirian operasional. Jika robot belum dapat mengisi baterainya sendiri, maka manusia masih perlu turun tangan untuk memastikan mesin tetap aktif. Dalam skala industri, ketergantungan ini dapat menambah biaya, mengurangi efisiensi, dan membatasi waktu kerja robot. Karena itu, sistem pengisian otomatis, konektor yang lebih mudah digunakan, serta teknologi pengisian nirkabel menjadi bagian penting dari pengembangan berikutnya.
Meski masih memiliki kelemahan, demonstrasi tersebut tetap menunjukkan arah kemajuan yang signifikan. Robot humanoid mulai mampu menggabungkan kekuatan, kecepatan, dan keseimbangan dalam satu platform. Kegagalan pada tugas kecil bukan berarti teknologi itu tidak berguna, melainkan menegaskan bahwa kecerdasan robot tidak dapat diukur hanya dari aksi spektakuler.
Masa depan robot humanoid kemungkinan ditentukan oleh kemampuannya menyelesaikan rangkaian pekerjaan sederhana secara mandiri. Kecepatan berlari dapat menjadi bukti kehebatan rekayasa, tetapi kecakapan menangani benda sehari-hari akan menentukan apakah robot benar-benar dapat diterima di rumah, kantor, pabrik, dan ruang publik. Tantangan berikutnya bukan sekadar membuat robot bergerak lebih cepat, melainkan membuatnya memahami lingkungan dan bertindak tepat ketika menghadapi situasi yang berubah.
What's Your Reaction?
 Like
0
 Dislike
0
 Love
0
 Funny
0
 Wow
0
 Sad
0
 Angry
0
Comments (0)